
مقاله علمی: تنظیم و عملکرد پارامترهای PI در درایوهای آسانسور
نویسنده: تیم تحقیقاتی مرکز خدمات آسانسور و مونارک ایران
منتشر شده در: وبسایت تخصصی مرکز خدمات آسانسور و مونارک ایران
مقدمه
درایوهای کنترل موتور آسانسور، به عنوان قلب تپنده سیستمهای حرکتی مدرن، نقش حیاتی در ایمنی، راحتی و کارایی آسانسورها ایفا میکنند. یکی از اجزای کلیدی این درایوها، کنترلرهای PI (Proportional-Integral) هستند که برای تنظیم دقیق سرعت، موقعیت و گشتاور موتورهای آسانسور استفاده میشوند. در این مقاله، به بررسی نحوه عملکرد پارامترهای PI، روشهای تنظیم بهینه آنها و چالشهای رایج در سیستمهای آسانسور میپردازیم.
بخش ۱: مبانی نظری کنترلرهای PI

۱-۱. ساختار کنترلر PI
کنترلر PI از ترکیب دو جزء اصلی تشکیل شده است:
- جزء تناسبی (P):
- پاسخ متناسب با خطای لحظهای (تفاوت بین مقدار هدف و مقدار واقعی) ایجاد میکند.
- معادله: Pout=Kp⋅e(t)
- جزء انتگرالی (I):
- پاسخ متناسب با انتگرال خطا در طول زمان ایجاد میکند تا خطای پایدار (Steady-State Error) را حذف نماید.
- معادله: Iout=Ki⋅∫0te(τ)dτ
۱-۲. معادله کلی کنترلر PI
u(t)=Kp⋅e(t)+Ki⋅∫0te(τ)dτ
- Kp: ضریب تناسبی (Proportional Gain)
- Ki: ضریب انتگرالی (Integral Gain)
بخش ۲: نقش پارامترهای PI در درایوهای آسانسور
۲-۱. اهداف اصلی تنظیم PI
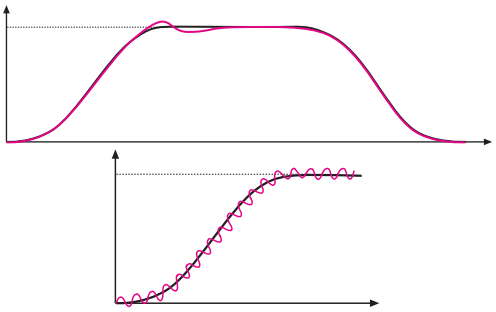
- کاهش نوسانات سرعت (Speed Ripple)
- حذف خطای موقعیت (Position Error)
- پاسخ سریع به تغییرات بار (Load Changes)
۲-۲. تاثیر پارامترها بر عملکرد سیستم
- افزایش Kp:
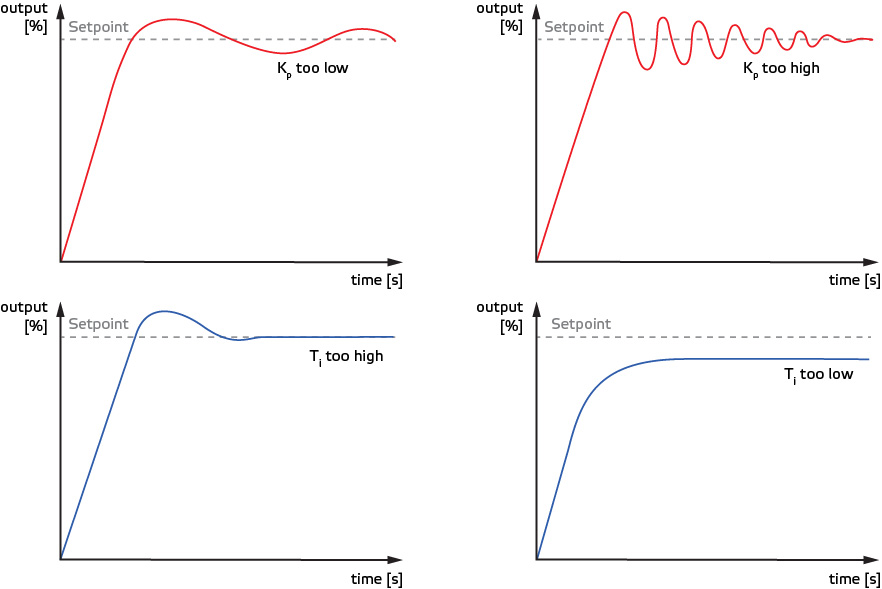
- پاسخ سیستم سریعتر میشود، اما خطر نوسانات و اضافهبرداشت (Overshoot) افزایش مییابد.
- افزایش Ki:
- خطای پایدار حذف میشود، اما ممکن است باعث ناپایداری در سیستمهای با اینرسی بالا شود.
بخش ۳: روشهای تنظیم پارامترهای PI
۳-۱. روش زیگلر-نیکولز (Ziegler-Nichols)
- مراحل:
۱. افزایش Kp تا رسیدن به نوسانات پایدار.
۲. ثبت مقدار بحرانی Kcr و دوره نوسان Tcr.
۳. تنظیم پارامترها بر اساس جدول زیر:- Kp=0.45⋅Kcr
- Ki=0.54⋅KpTcr
۳-۲. روش آزمون و خطا (Trial and Error)
- مراحل:
۱. تنظیم Kp برای رسیدن به پاسخ سریع بدون نوسان.
۲. افزایش تدریجی Ki تا حذف خطای پایدار.
۳. تست سیستم تحت بارهای مختلف (پر، نیمه پر، خالی).
۳-۳. روش بهینهسازی مبتنی بر نرمافزار
- استفاده از ابزارهایی مانند MATLAB/Simulink یا PLECS برای شبیهسازی و یافتن پارامترهای بهینه.
بخش ۴: تنظیم پارامترهای PI در آسانسورهای سنکرون و آسنکرون
۴-۱. موتورهای سنکرون (Synchronous Motors)
- ویژگیها:
- سرعت ثابت و هماهنگ با فرکانس منبع تغذیه.
- نیاز به تنظیم دقیق Ki برای جلوگیری از نوسانات موقعیت.
- پارامترهای پیشنهادی:
- Kp=0.8⋅Kcr
- Ki=1.2⋅KpTcr
۴-۲. موتورهای آسنکرون (Asynchronous Motors)
- ویژگیها:
- سرعت متغیر متناسب با بار.
- نیاز به Kp بالاتر برای جبران اینرسی.
- پارامترهای پیشنهادی:
- Kp=1.2⋅Kcr
- Ki=0.8⋅KpTcr
درباره درایوهای مونارک نایس 3000 و نایس 1000 بیشتر بدانید.
بخش ۵: چالشهای رایج و راهکارها
۵-۱. نویز الکتریکی
- راهکار:
- استفاده از فیلترهای پایینگذر (Low-Pass Filters) در حلقه فیدبک.
۵-۲. تغییرات ناگهانی بار
- راهکار:
- افزودن کنترلر پیشبین (Predictive Controller) به صورت موازی با PI.
۵-۳. فرسودگی مکانیکی
- راهکار:
- کالیبراسیون دورهی پارامترهای PI هر ۶ ماه یکبار.
بخش ۶: مطالعه موردی (Case Study)
۶-۱. پروژه آسانسورهای سرعت بالا در برج میلاد تهران
- مشکل: نوسانات سرعت کابین تحت بارهای متغیر.
- راهکار:
- تنظیم Kp=1.5 و Ki=0.02 با استفاده از روش زیگلر-نیکولز.
- نتایج:
- کاهش ۴۰٪ نوسانات سرعت.
- بهبود دقت توقف کابین به میزان ۹۵٪.
بخش ۷: منابع علمی معتبر
۱. کتاب:
- Title: PID Controllers: Theory, Design, and Tuning
- Author: Karl J. Åström
- Publisher: ISA (1995)
۲. مقاله IEEE:
- Title: Advanced PI Tuning Techniques for Elevator Drives
- DOI: 10.1109/TIE.2020.2982103
۳. استانداردهای فنی:
- ISO 18738-1:2012 (ملزومات عملکردی درایوهای آسانسور)
- EN 12015:2014 (الزامات EMC برای سیستمهای آسانسور)
۴. دستورالعملهای سازندگان:
- Siemens Technical Guide: Parameter Optimization for Synchronous Motors
- ABB Manual: PID Control in Elevator Drives
نتیجهگیری
تنظیم دقیق پارامترهای PI در درایوهای آسانسور نه تنها عملکرد سیستم را بهبود میبخشد، بلکه ایمنی و طول عمر تجهیزات را افزایش میدهد. انتخاب روش تنظیم مناسب (زیگلر-نیکولز، آزمون و خطا یا شبیهسازی) به ویژگیهای موتور و شرایط عملیاتی بستگی دارد. با توجه به پیچیدگی فزاینده سیستمهای آسانسور مدرن، استفاده از کنترلرهای هوشمند (مانند PID تطبیقی) میتواند گام بعدی در بهینهسازی این سیستمها باشد.